Messi

El mejor

This is default featured slide 2 title

Go to Blogger edit html and find these sentences.Now replace these sentences with your own descriptions.

This is default featured slide 3 title

Go to Blogger edit html and find these sentences.Now replace these sentences with your own descriptions.

This is default featured slide 4 title

Go to Blogger edit html and find these sentences.Now replace these sentences with your own descriptions.

This is default featured slide 5 title

Go to Blogger edit html and find these sentences.Now replace these sentences with your own descriptions.

jueves, 16 de marzo de 2017

La comunicación


La comunicación es el proceso de transmisión de información entre un emisor y un receptor que decodifica e interpreta un determinado mensaje.
Emisor: Quien envía el mensaje
Receptor: Quien recibe el mensaje
Mensaje: Lo que le dice el emisor al receptor
Canal: Por donde se envía el mensaje
Código: Conjunto de signos con los que forma el mensaje
Contexto: Lugar a donde se lleva a cabo el proceso comunicativo

jueves, 9 de marzo de 2017

Vuelta a clases

Bienvenidos a mi blog 2017
Ya es hora de volver a clases


jueves, 1 de diciembre de 2016

FELICES VACACIONES

                           Felices vacaciones para todos y nos vemos el año que viene.


domingo, 20 de noviembre de 2016

Seguimos Trabajando con los Leds y el Protoboard

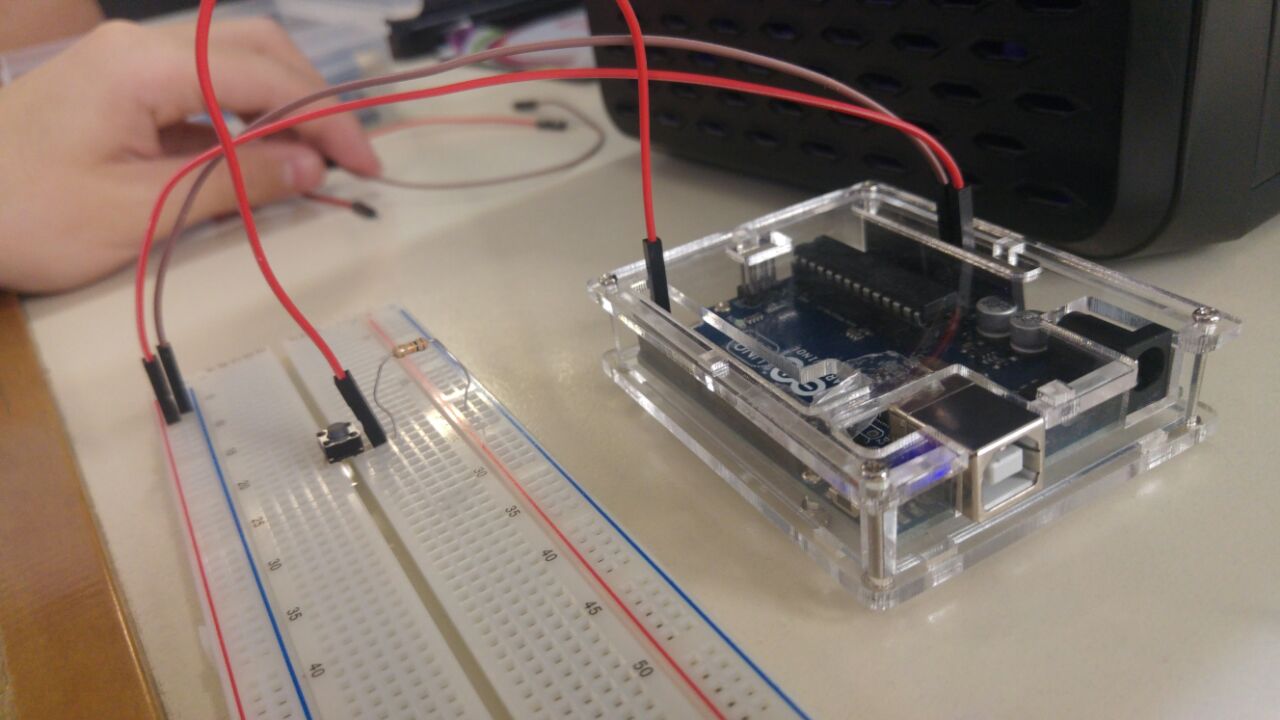
1-Primero, conectamos el pulsador


2-Luego conectamos la resistencia


3-Luego conectamos el cable rojo al puerto numero 2


4-Luego conectamos un cable de 5 voltios a un polo positivo, y el otro cable desde gnd hasta el polo negativo.


5-Después de eso conectamos un cable desde un polo positivo hasta el otro polo positivo y el otro cable desde un polo negativo hasta el otro polo negativo.


6-Luego, conectamos un cable desde un polo positivo hasta el lado mas cercano de la canaleta del protoboard.


7-Luego conectamos el led de un polo negativo hacia el lado de la resistencia.


8-Después conectamos otro cable desde la letra A hacia el puerto numero 3

Arduino y los Leds

Comenzamos a trabajar con la placa y con el programa de arduino, los participantes del grupo: Agustín Rey, Ignacio Garcia Nizza, Valentino Santarsiero Y Benjamín Volontè.
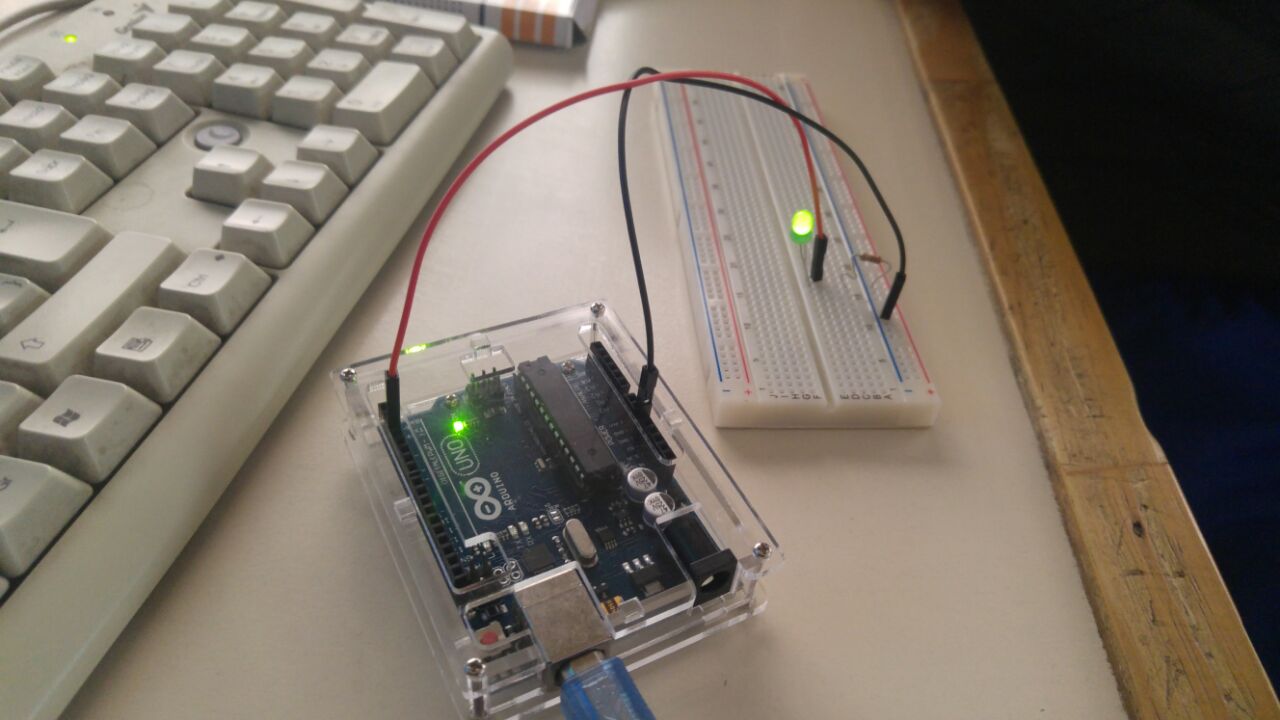
1- conectamos el cable usd a la placa


2- conectamos el cable usb a la computadora


3- hicimos encender y titilar el led desde el programa arduino y conectándolo al protoboard


4-Conectamos el cable negro a tierra al puerto gnd y luego conectamos el led


5- conectamos la resistencia al protoboard


6-Conectamos el cable rojo al protoboard


7-¡Hicimos titilar el led!


La Robotica y los Robots

¿Que es? La robótica es una ciencia o rama de la tecnología, que estudia el diseño y construcción de máquinas capaces de desempeñar tareas realizadas por el ser humano o que requieren del uso de inteligencia. Las ciencias y tecnologías de las que deriva podrían ser: el álgebra, los autómatas programables, las máquinas de estados, la mecánica o la informática.
¿Que es un robot? El robot es una maquina autónoma o automática que posee cierta cantidad de inteligencia para poder hacer trabajos con necesidad de mucha fuerza, de velocidad o que están fuera de nuestro alcance.
Estos mismos robots poseen: Una placa controladora que haría el trabajo del cerebro, ademas, tiene sensores, que vendrían a ser los sentidos del robot y por ultimo, tienen actuadores o motores, que serian los músculos del robot.

martes, 30 de agosto de 2016

Tecnologías de control


                               Tecnologías de control


Definimos como “proceso” a un conjunto de operaciones, simultáneas y/o secuenciadas, tanto humanas como tecnificadas, generalmente enmarcadas en un sistema, que tiene como fin la transformación de insumos en productos, ya sean éstos, materiales, energía y/o información, concretos o abstractos.

Cuando cortamos con tijera hacemos la fuerza de abrir y cerrar pero también vamos direccionando la misma para que siga un recorrido.
Existen dos acciones o fuerzas que se hacen, una que aplica la energía y ejecuta el trabajo final (acción de ejecución), y otra que actúa y modifica la de ejecución (acción de control).

En una mano robótica que opera en alguna industria o laboratorio, el “agarre” final de los dedos (acción de ejecución) es producto de todo un proceso de posicionamiento, generalmente bajo control de una computadora preprogramada (acciones de control).

Las acciones de control provienen de alguien o algo que tiene un “plan” o programa previo, a partir de un diseño, en un soporte material o virtual que llamamos genéricamente “memoria”.

En el caso de los humanos y los animales, tenemos sentidos con los cuales, a la vez que realizamos una acción, la vamos corrigiendo o ajustando, ya sea por medio de la vista, el tacto, el sonido, o incluso el olor, de acuerdo a una idea previa de nuestro objetivo. En máquinas automáticas o en robots industriales, el equivalente a nuestros sentidos son distintos tipos de sensores, cámaras, etc., para “ver” lo que va pasando y controlar que la acción esté bien realizada.

En algunos casos hay información que “vuelve” y actúa sobre la toma de decisiones.
Estas acciones pueden llegar a ser autónomas y totalmente automatizadas respecto del control de las personas, por lo cual los llamamos “procesos autorregulados”.
Además, como la información tomada de la acción “vuelve” para modificar la próxima acción, como en un círculo de causa y efecto, se denomina control por lazo cerrado (LC), siendo los otros modos de lazo abierto (LA).

Ante todo, dos definiciones a modo de síntesis:
En todo sistema de lazo cerrado interviene la acción de un sensor, de cualquier tipo. Pero, la existencia de un sensor no implica estar ante la presencia de un sistema de lazo cerrado.
Existe lazo cerrado cuando el sensor se ocupa de una variable o acción producida por el mismo sistema, modificándola.